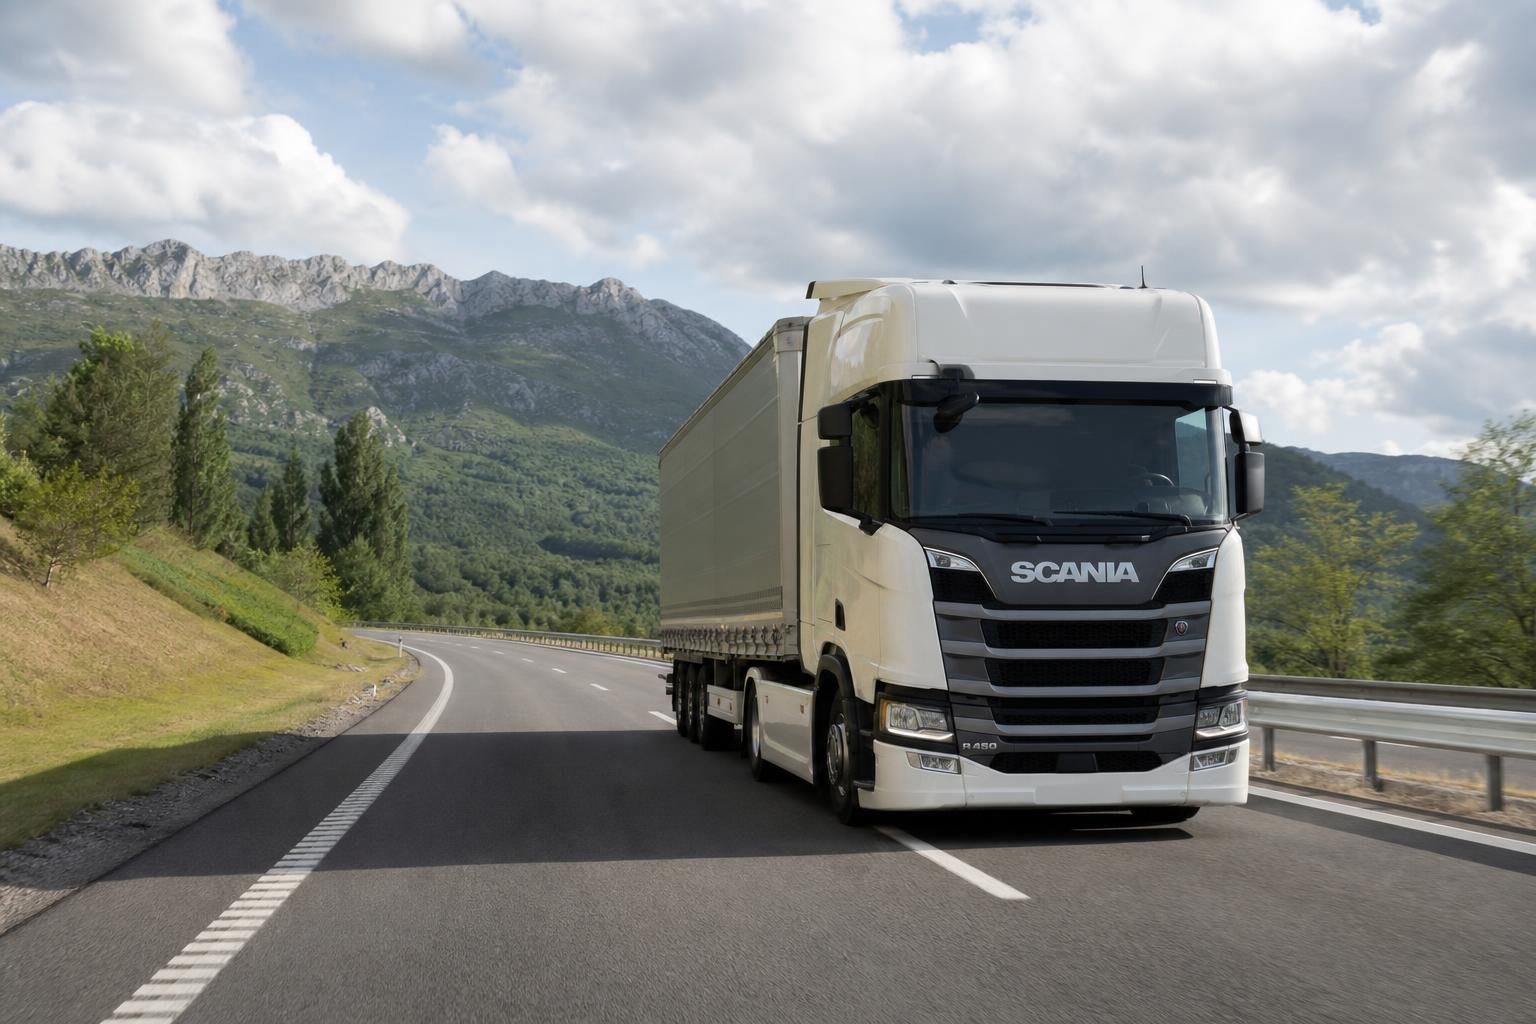

Scania Predictive Cruise Control kijkt als het ware over de volgende heuvel heen. Het systeem gebruikt de positie van de truck en digitale kaartgegevens om het wegverloop vóór het voertuig te beoordelen. Vervolgens stemt het de snelheid, gasdosering en schakelstrategie af op naderende stijgingen en afdalingen. Het doel is niet om de ingestelde snelheid onder alle omstandigheden exact vast te houden, maar om de beschikbare bewegingsenergie zo efficiënt mogelijk te benutten.
De officiële naam is Scania Cruise Control with Active Prediction, meestal afgekort tot CCAP. Het systeem werkt nauw samen met de geautomatiseerde Scania Opticruise-transmissie. Afhankelijk van uitvoering, bouwjaar en softwareversie kan het ook functies zoals Eco-roll en Pulse & Glide gebruiken. Binnen het bredere aanbod van Scania is CCAP vooral relevant voor voertuigen die veel op doorgaande wegen en geaccidenteerde routes rijden.
Welke informatie gebruikt Scania CCAP?
Een gewone cruisecontrol reageert hoofdzakelijk op het verschil tussen de actuele en ingestelde snelheid. Zakt de snelheid tijdens een klim, dan geeft het systeem meer gas. Op een afdaling neemt het gas terug. Zo’n regeling reageert pas wanneer een verandering al bezig is.
Predictive Cruise Control voegt daar vooruitkijkende informatie aan toe. Via satellietpositionering bepaalt het voertuig waar het rijdt. Topografische kaartgegevens laten vervolgens zien of de route stijgt, daalt of vlak blijft. De regeleenheid combineert die gegevens met informatie uit de truck, waaronder de actuele snelheid, gekozen rijmodus en toestand van de aandrijflijn.
Op basis daarvan berekent CCAP een efficiënte snelheids- en schakelstrategie. Het systeem kan bijvoorbeeld besluiten om een versnelling langer vast te houden, vóór een heuvel voldoende vaart te bewaren of al vlak voor de top minder brandstof in te spuiten. Daardoor hoeft de aandrijflijn minder vaak onnodig te corrigeren.
CCAP kent het verkeer vóór de truck niet uitsluitend op basis van de topografische kaart. Daarvoor is, indien aanwezig en geactiveerd, de adaptieve cruisecontrol verantwoordelijk. Beide systemen hebben dus een andere hoofdtaak: Active Prediction anticipeert op het wegprofiel, terwijl adaptive cruise control de afstand tot voorliggers bewaakt. In een daarvoor uitgeruste truck kunnen deze functies naast elkaar werken.
Wat doet het systeem op een helling?
De werking wordt het duidelijkst wanneer de truck een heuvel nadert. Een conventionele cruisecontrol probeert vaak zo lang mogelijk exact op de ingestelde snelheid te blijven. Dat kan leiden tot een hoge motorbelasting, een late terugschakeling en vervolgens gas terugnemen zodra de top is bereikt. Een deel van de extra toegevoerde energie gaat dan kort daarna weer verloren.
CCAP verdeelt de beschikbare energie bewuster over de helling:
- Voor de klim: het systeem kan de aanwezige snelheid en voertuigimpuls benutten en kiest zo nodig tijdig een passende versnelling.
- Tijdens de klim: binnen de ingestelde speelruimte mag de snelheid enigszins afnemen als dat efficiënter is dan maximaal vermogen vragen of extra schakelen.
- Vlak voor de top: CCAP kan eerder van het gas gaan, omdat het weet dat de benodigde trekkracht bijna afneemt.
- Op de afdaling: de massa van de combinatie helpt de snelheid weer opbouwen. Waar de omstandigheden en voertuigconfiguratie dit toelaten, kan de aandrijflijn uitrollen of Eco-roll toepassen.
De chauffeur merkt daardoor dat de snelheid soms bewust rond de gekozen kruissnelheid varieert. Dat is geen onnauwkeurigheid, maar onderdeel van de regeling. Hoeveel afwijking het systeem toestaat, hangt onder meer af van de gekozen rijmodus en instellingen. Een zuinig ingestelde modus geeft CCAP doorgaans meer ruimte om snelheid tijdelijk prijs te geven of bewegingsenergie langer te benutten.
Bij bepaalde versies is ook Pulse & Glide beschikbaar. Daarbij bouwt de truck op een geschikt moment efficiënt snelheid op, waarna hij zo lang mogelijk uitrolt. De motor hoeft dan gedurende een groter deel van het traject weinig of geen aandrijfvermogen te leveren. Deze strategie is vooral bruikbaar wanneer het wegverloop, de verkeerssituatie en de ingestelde snelheidsmarges voldoende ruimte bieden.
Hoe gebruikt de chauffeur Predictive Cruise Control?
Voor de chauffeur blijft de bediening grotendeels vergelijkbaar met die van een normale cruisecontrol. Na het bereiken van de gewenste snelheid wordt de cruisecontrol ingesteld. Via de beschikbare voertuiginstellingen kan de bestuurder, afhankelijk van de uitvoering, invloed uitoefenen op de toegestane snelheidsafwijking en de gekozen prestatie- of rijmodus.
De exacte bediening verschilt tussen generaties en voertuigconfiguraties. Het is daarom verstandig om de voertuighandleiding en de instellingen in het instrumentenpaneel te volgen. Een chauffeur hoeft de route niet eerst meerdere keren te hebben gereden: het vooruitkijken is gebaseerd op positie- en kaartinformatie, niet op een persoonlijk aangeleerd routegeheugen.
CCAP werkt het prettigst wanneer de bestuurder het systeem voldoende ruimte geeft om zijn strategie uit te voeren. Wie bij iedere kleine snelheidsdaling direct zelf gas bijgeeft, onderbreekt de berekende aanpak. Hetzelfde geldt voor onnodig laat remmen op een afdaling. Tegelijk blijft de chauffeur altijd verantwoordelijk en moet die ingrijpen wanneer verkeer, weersomstandigheden, wegwerkzaamheden of de belading daarom vragen.
Predictive Cruise Control is geen automatisch rijsysteem en bepaalt niet zelfstandig wat onder alle omstandigheden een veilige snelheid is. Slechte grip, scherpe bochten, onverwachte files en tijdelijke snelheidsbeperkingen kunnen menselijk ingrijpen noodzakelijk maken. Ook kan de werking minder merkbaar zijn in druk verkeer, op korte ritten of op routes waar de cruisecontrol vaak wordt uitgeschakeld.
Wanneer levert CCAP het meeste voordeel op?
Het potentiële voordeel is het grootst op langere trajecten waar de truck regelmatig kan doorrijden. Een wisselend wegprofiel biedt meer mogelijkheden om snelheid en bewegingsenergie slim over een klim en afdaling te verdelen. Op volledig vlakke wegen kan Eco-roll nog steeds nuttig zijn, maar zijn er minder hoogteverschillen waarop het voorspellende deel kan anticiperen.
Het resultaat hangt sterk samen met de totale combinatie. Massa, overbrengingsverhoudingen, motorvariant, banden, verkeersdrukte en de gekozen snelheidsmarges beïnvloeden de werking. Ook de rijstijl blijft belangrijk. CCAP kan een onrustige bediening niet volledig compenseren en levert geen vaste besparing op iedere route. De winst ontstaat vooral door veel kleine optimalisaties: minder onnodig accelereren, gunstiger schakelen, eerder gas terugnemen en langer gebruikmaken van uitrollen.
Een model zoals de Scania S500 kan, wanneer het voertuig met de betreffende systemen is gespecificeerd, CCAP combineren met Opticruise en andere aandrijflijnfuncties. Aanwezigheid en mogelijkheden moeten echter altijd per truck worden gecontroleerd. De softwareversie en gekozen opties zijn daarbij belangrijker dan alleen de modelaanduiding.
Dat geldt in het bijzonder voor de klassieke Scania T-serie. Deze generatie met torpedocabine stamt grotendeels uit de periode vóór de introductie van Scania Active Prediction. Een oude T heeft Predictive Cruise Control daarom niet automatisch, ook niet wanneer later een andere motor, transmissie of modern dashboard is gemonteerd. CCAP is geïntegreerd in de elektronische architectuur en aandrijflijnregeling van daarvoor geschikte voertuiggeneraties en kan niet als een eenvoudige losse cruisecontrol worden beschouwd.
Samengevat werkt Scania Predictive Cruise Control door de weg vóór de truck mee te nemen in de snelheidsregeling. Het systeem weet wanneer een helling nadert, past de inzet van motor en transmissie daarop aan en probeert zo veel mogelijk kinetische energie te behouden. De chauffeur ziet een licht variërende snelheid; de vervoerder profiteert vooral van een rustiger geregelde aandrijflijn en een potentieel lager energieverbruik over de volledige rit.